

Zara y John Galliano estrenan este jueves su esperada colaboración
La UVa desarrolla un robot con dos brazos que podría ayudar a cuidar a personas mayores desde casa
El sistema utiliza realidad virtual y aumentada para manejar el robot de forma intuitiva y permitir en el futuro tareas como dar de comer o colaborar en labores domésticas
Lectura estimada: 3 min.
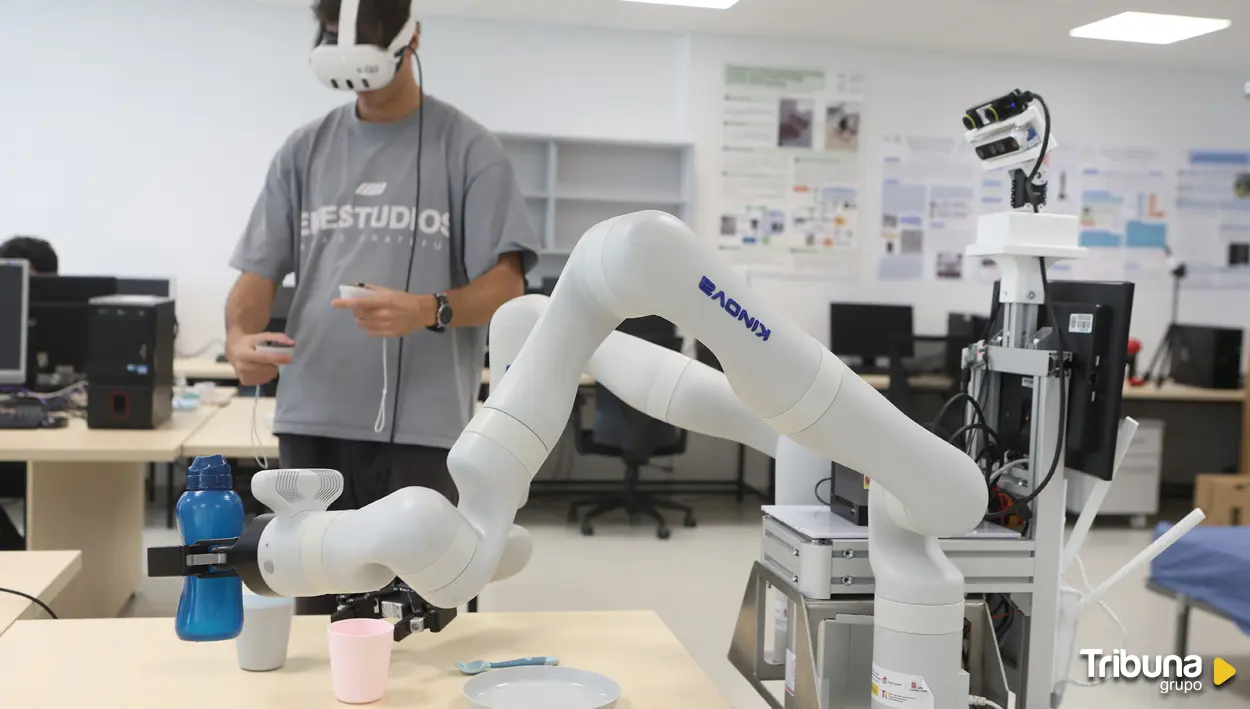
Investigadores de la Universidad de Valladolid (UVa) trabajan en un robot equipado con dos brazos capaz de agarrar objetos mediante un sistema de gran precisión controlado con realidad virtual y aumentada. La tecnología está diseñada para que pueda manejarla una persona sin conocimientos especializados, como un cuidador, un familiar o un trabajador de apoyo.
La investigación, desarrollada por el Grupo de Investigación Robótica y Visión Artificial del Instituto de las Tecnologías Avanzadas de la Producción (ITAP), en la Escuela de Ingenierías Industriales, ha sido recogida en un artículo seleccionado como ‘Artículo del mes’ por Kinova Robotics.
El trabajo forma parte de la investigación doctoral de Miguel García Gómez y cuenta también con los profesores e investigadores Eduardo Zalama, Jaime Gómez García-Bermejo y Jaime Duque Domingo.
Apuntar al objeto para que el robot lo recoja
Una de las claves del sistema desarrollado en Valladolid es simplificar al máximo el manejo de los brazos robóticos. A través de la realidad virtual, el usuario puede apuntar hacia el objeto que quiere recoger de una forma similar a utilizar una pistola. A partir de ahí entra en funcionamiento un algoritmo que permite al robot interpretar la indicación, calcular aspectos como la distancia o la profundidad y dirigirse automáticamente hacia el objeto para iniciar el proceso de agarre.
Los investigadores probaron diferentes tecnologías y formas de controlar el robot con 20 personas y comprobaron que la realidad virtual era la alternativa más sencilla e intuitiva. El desarrollo ha requerido alrededor de dos años de trabajo. Los primeros ensayos comenzaron con un pequeño robot hasta avanzar hacia el actual sistema de teleoperación con dos brazos.
El objetivo, ayudar a personas mayores
El proyecto se enmarca en una línea de investigación en robótica social en la que el grupo de la UVa lleva trabajando durante los últimos años, especialmente orientada a la atención de personas mayores.
La investigación tiene continuidad en un nuevo proyecto financiado por la Agencia Estatal de Investigación que persigue que estos robots puedan ofrecer asistencia física a una persona mayor en su propio domicilio, con tareas como darle de comer, preparar alimentos o colaborar en las labores del hogar.
Mientras se avanza hacia robots con una mayor autonomía, los investigadores ponen el foco en las posibilidades de la telepresencia. "Un cuidador podría dar de comer o ayudar a una persona en su casa de forma remota e incluso podría atender a varias personas a la vez", explica Eduardo Zalama.
Un segundo robot contra la soledad no deseada
El grupo trabaja paralelamente con otro robot, en este caso sin brazos, destinado a favorecer la estimulación física y cognitiva de las personas mayores y combatir la soledad no deseada.
El sistema incorpora juegos, propone actividades físicas y dispone de herramientas de inteligencia artificial que permiten mantener una conversación y solicitar información. También cuenta con sensores para detectar la actividad dentro de la vivienda y determinar si se ha producido algún accidente o caída, pudiendo comunicarse posteriormente con el cuidador.
Los investigadores trabajan además junto a CARTIF en el desarrollo de una plataforma propia para conseguir que el software pueda utilizarse en diferentes tipos de robots.
Robots capaces de aprender mirando
Otra de las líneas en las que trabaja el equipo vallisoletano es el denominado ‘aprendizaje por imitación’, con el que se busca que un robot pueda aprender una tarea simplemente observando cómo la realiza una persona.
Por ahora, los ensayos se centran en acciones básicas, como llenar un vaso. El objetivo a largo plazo es avanzar hacia tareas mucho más complejas. "Supongamos que más adelante puede aprender, por poner un ejemplo, a hacer una tortilla de patatas por pura observación o cualquier otra actividad", explican los investigadores.
El reto pasa así de utilizar robots con acciones previamente programadas a desarrollar sistemas capaces de aprender de manera autónoma y decidir qué acciones realizar en función de las situaciones que encuentren en su entorno.
Últimas noticias de esta sección
Lo más visto
Una videoconsola robada permite seguir el rastro digital y detener a una mujer en Valladolid
Valladolid iza una de las banderas de España más grandes del país junto al Campo Grande
Un tren con destino Valladolid sufre un accidente tras atropellar a un corzo
El tren como forma de vida: trabajar en Madrid sin renunciar a Castilla y León
Últimas noticias
La Policía Nacional blinda el Congreso ante el debate sobre los decretos de vivienda
La UVa desarrolla un robot con dos brazos que podría ayudar a cuidar a personas mayores desde casa
El paro sube ligeramente en Valladolid tras la campaña de fiestas
Atropellan con un patinete a una joven a primera hora de la mañana en Valladolid
El impacto del 'caso Maricarmen' en Valladolid: quitan anuncios de viviendas ante las nuevas condiciones
Descarga la app de Grupo Tribuna
y estarás más cerca de toda nuestra actualidad.
X
Descarga la app de Grupo Tribuna
y estarás más cerca de toda nuestra actualidad.